Про це повідомляє видання dev.ua.
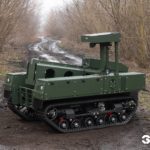
В основі рішення — концепція цифрового двійника місцевості. На FSV Platform заздалегідь створюють 3D-модель території, з якою під час руху звіряються дані сенсорів, встановлених на НРК.
Модуль у реальному часі будує хмару точок навколо робота. Вона відображає перешкоди, ями, уступи та особливості рельєфу, а також доповнює наявну 3D-модель новими даними з маршруту.
Головна функція системи — локалізація НРК. Вона має визначати та уточнювати місце перебування робота, порівнюючи дані сенсора із заздалегідь створеною моделлю території. Якщо GPS-сигнал зникає, ці дані допомагають НРК зорієнтуватися у просторі.
Що бачить оператор
Оператор продовжує керувати НРК через наземну станцію та супутникову карту. Підключення навігаційного модуля до FSV App дає змогу додатково звіряти маршрут із 3D-моделлю місцевості.
Об’ємна хмара точок дає оператору більше інформації, ніж звичайне відео. Він може оцінювати рельєф перед роботом, зокрема крутизну схилів, а також виявляти ями, уступи та інші перешкоди.
У Farsight Vision зазначають, що такий формат керування за відчуттями може бути ближчим до комп’ютерної гри, ніж до роботи зі звичайним монохромним відеопотоком.
Під час руху модель місцевості поступово доповнюється новими даними з хмари точок. У результаті оператор отримує дедалі точнішу просторову картину ділянки перед роботом.
Для чого потрібна система
Втрата GPS або складний рельєф можуть ускладнювати роботу операторів НРК, створювати ризики для техніки та впливати на виконання місії. Новий модуль має зменшити залежність від супутникової навігації, надаючи додаткове джерело просторових даних.
«Наша мета — прибрати потребу піднімати розвідувальний дрон лише для супроводу НРК, адже це створює зайвий ризик і витрату ресурсів», — говорить СЕО Farsight Vision Вікторія Яремчук.
За її словами, до кінця року компанія прагне забезпечити автономне повернення дрона на точку втрати зв’язку або задану базу на дистанціях у кілька кілометрів. Надалі Farsight Vision планує масштабувати цю можливість до 30–40 км на максимальній швидкості платформи.
Раніше речник Повітряних сил Юрій Ігнат повідомив, що сили ППО змогли збити реактивні БпЛА, зокрема, “Герань-5” з роботизованих турелей.